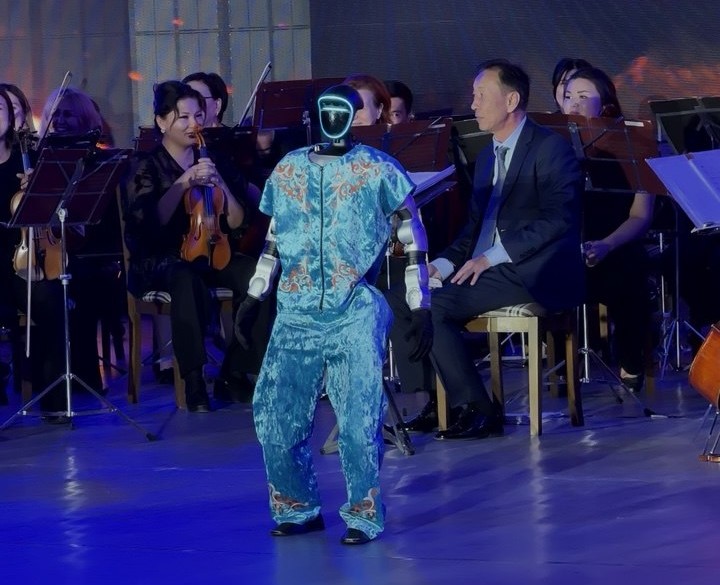




Иштеп чыгуучулар робототехникадагы катуу электр моторлорун алмаштыра алган жумшак активдүү материалдарды түзүштү. Полимерлерди колдонуу жогорку тактыктагы позициялоо жана басуу күчүн көзөмөлдөө үчүн жооптуу майда скелеттик булчуңдардын иштешин тууроого мүмкүндүк берет.
Адаткы моторлорго караганда артыкчылыктары
Кадимки микромоторлордун салмагы, катуулугу жана өлчөмдөрү боюнча чектөөлөрү бар, бул табигый мимикага жетүүгө тоскоол болот. Беттин негизги кыймылдарын тууроо үчүн роботтун башына татаал тиштүү дөңгөлөктөрдүн системасы менен кеминде 26 өзүнчө приводду жайгаштыруу талап кылынат. Ошол эле учурда адамдын жүзү бири-бири менен тыгыз байланышкан, биргеликте жана карама-каршы багыттарда иштеген 43 булчуң аркылуу башкарылат.
Жаңы материалдардын мүнөздөмөлөрү
Жасалма булчуңдар үчүн негиз катары суюктуктук кристаллдык эластомерлер тандалды. Бул полимерлер тышкы стимулдардын таасири астында өз формасын өзгөртөт, бул кыскаруунун жогорку деңгээлине жетүүгө мүмкүндүк берет.
Негизги көрсөткүчтөр